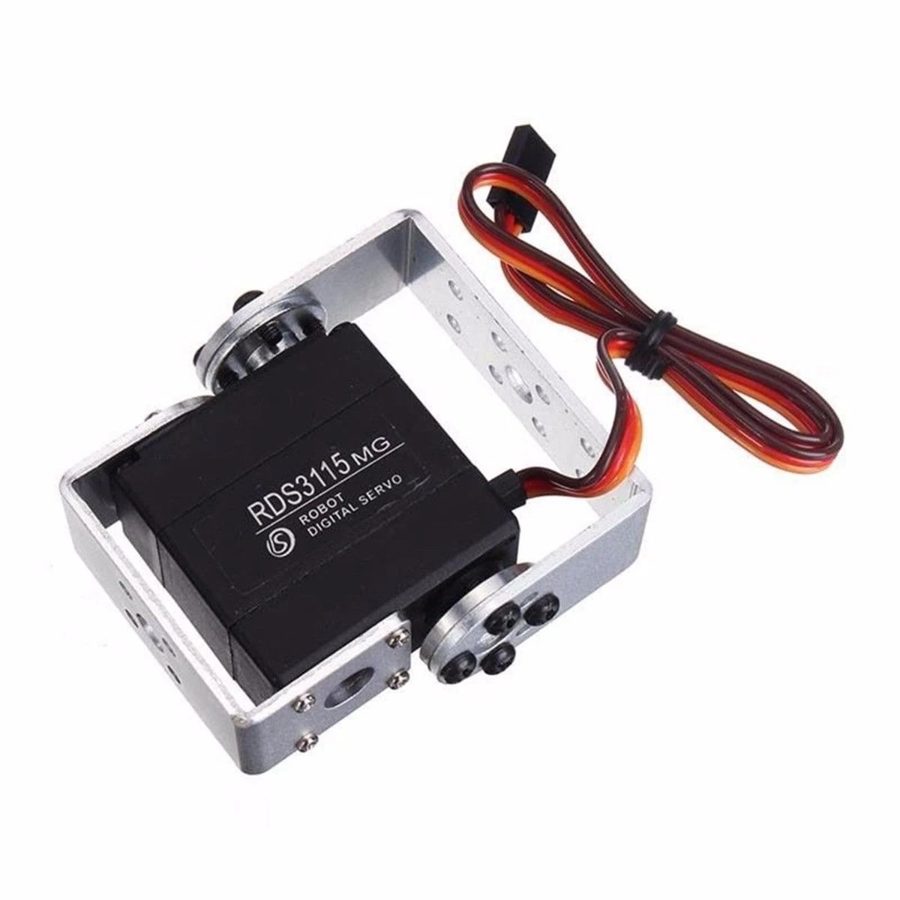
סרבו דיגיטלי חזק עם תושבת מתכת
מנוע שזז לזווית שאומרים לו ונשאר שם בכוח. גלגלי השיניים ממתכת, והתושבת בצורת U מאפשרת לבנות ממנו מפרק של זרוע רובוטית או רגל של רובוט.
| סוג | דיגיטלי, גלגלי שיניים ממתכת |
| תנועה | 0° עד 180° |
| כוח | בערך 15 ק״ג·ס״מ (במתח 6.8V) |
| מתח עבודה | 4.8V עד 7.2V |
| משקל | בערך 60 גרם |
| אות | פולס של 500 עד 2500 מיקרו־שניות |
חיבור
חום = GNDאדום = פלוסכתום = אות
בלוח ההרחבה של הארדואינו: מחברים את הכבל לשלישייה של פין 10, חום ל־G, אדום ל־V, כתום ל־S.
⚡ המנוע הזה חזק ומושך הרבה זרם. כשהוא עובד תחת עומס, עדיף להזין אותו מסוללה או ספק חיצוני של 5–6V, ולחבר את ה־GND של הספק ל־GND של הארדואינו. מה־5V של ה־USB הארדואינו עלול להתאפס.
קוד ראשון: 0° ← 90° ← 180°
// RDS3115 MG - signal on pin 10
#include <Servo.h>

Servo servo;

void setup() {
  servo.attach(10, 500, 2500);  // pin, min pulse, max pulse
}

void loop() {
  servo.write(0);    // go to 0 degrees
  delay(1000);
  servo.write(90);   // go to 90 degrees
  delay(1000);
  servo.write(180);  // go to 180 degrees
  delay(1000);
}